Maritime Trajectory Prediction & State Estimation
Apr 15, 2026
·
2 min read
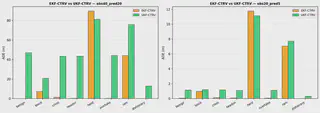 Empirical comparison of EKF-CTRV vs. UKF-CTRV trajectory forecasts and horizon-wise MAE error curves (Chapter 6)
Maritime Trajectory Prediction & Bayesian State Estimation forms the foundational empirical benchmarking contribution of Md Abu Sayed’s doctoral dissertation (Chapter 6; TrajectoryKF).
Before deploying complex deep generative models, operational autonomy systems require establishing the exact performance boundary of classical Bayesian filters and kinematics estimators. This project provides a comprehensive, fine-grained empirical study comparing six canonical filter architectures across multi-vessel encounter dynamics.
Evaluated Filter Architectures
- Constant Velocity (CV) Baseline: Linear state propagation under Gaussian motion assumption.
- Standard Unscented Kalman Filter (UKF-4D): Nonlinear sigma-point propagation with standard 4D kinematic state
[x, y, v_x, v_y]. - UKF with 5D Constant-Velocity State (UKF-5D-CV): Augments the state with heading (θ) for coordinated forward extrapolation.
- Asymmetric UKF with Acceleration State (UKF-CA-6D): Models constant acceleration
[a_x, a_y]to capture rate changes during maneuvering. - Extended Kalman Filter with Constant Turn Rate & Velocity (EKF-CTRV): Analytic Jacobian linearization of circular arc kinematics
[x, y, v, θ, ω]. - UKF-CTRV: Deterministic sigma-point propagation through exact CTRV nonlinear dynamics.
Key Findings & Research Questions
- Nonlinear Dynamics & Sigma-Point Propagation: When motion models are linear, sigma-point propagation collapses to the closed-form Kalman update; UKF provides clear benefits only when unprojected heading or turn rates are actively estimated.
- Observability & Covariance Divergence: Because turn rate (ω) is not directly measured by radar/AIS and must be inferred from sequential coordinates, UKF-CTRV covariances diverge during long-horizon predict-only phases (T_pred ≥ 10), whereas EKF-CTRV remains numerically bounded.
- Horizon Limits of Kinematic Models: Across four experiment horizons (T_obs ∈ {20, 40}, T_pred ∈ {5, 10, 20}), classical CTRV models maintain competitive performance on benign and crossing encounters (ADE < 1.5 m) but diverge sharply on adversarial maneuvers (herding, ramming), proving that pure kinematic filters cannot substitute for tactical intent understanding.
- Foundation for Chapter 7: Directly motivates the multi-task intent-conditioned generative architecture (MTITP GAN) developed in Chapter 7.
