Joint Intent & Trajectory Prediction (MTITP GAN)
May 1, 2026
·
1 min read
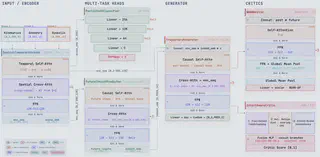 MTITP multi-task GAN architecture: joint past-intent classification, future-intent forecasting, and trajectory generation
Joint Intent and Trajectory Prediction (MTITP) is the generative sequence modeling framework developed in Chapter 7 of my doctoral dissertation. Rather than treating intent recognition and trajectory forecasting as separate problems, MTITP couples them in a unified multi-task network.
Core Innovations & Architecture
- MTITP-WGAN Framework: Formulates a Multi-Task Intent and Trajectory Prediction Generative Adversarial Network trained with Wasserstein loss and gradient penalty (WGAN-GP) to eliminate mode collapse and generate realistic, multi-modal future paths.
- Three-Pronged Joint Output:
- Past-Intent Classification: Recognizes behavioral intent over historical encounter windows.
- Future-Intent Forecasting: Predicts forward-looking tactical intent transitions.
- Intent-Conditioned Trajectory Synthesis: Generates kinematically feasible future coordinate sequences conditioned on predicted intent.
- Robustness Under Sensor Noise: Evaluated extensively across simulator-generated benchmarks with varying noise regimes (Noiseless, Noisy 1, Noisy 2) and out-of-distribution adversarial encounters (herding, ramming, blocking).
- Ablation & Baselines: Rigorously benchmarked against MarITGAN v2 and non-adversarial variants (MTITP-L2) to isolate the exact contribution of adversarial loss to trajectory fidelity.
Forthcoming Publications
- Two pending journal manuscripts are currently derived from this framework:
- Joint Multi-Task Intent and Trajectory Prediction for Autonomous Maritime Surface Vessels using Wasserstein GANs (Target: IEEE Transactions on Intelligent Transportation Systems (T-ITS))
- Generative Scenario Augmentation and Counterfactual Intent Analysis in Safety-Critical Maritime Encounters
